壁虎独特的能力使其能够在干燥的沙漠地面和寒冷的山顶等任何表面上爬行,而不会留下任何黏性残留物,这给许多壁虎机器人的设计提供了灵感。但是,卡内基梅隆大学的研究人员首次将其引入到水中。
卡内基梅隆大学机械工程系副教授Reeja Jayan实验室的博士候选人Sampada Acharya表示:“这是一个令人惊讶的概念验证。”“我们可以想象使用这样的材料不仅用于水下探索,还可以帮助日常人们进行医疗保健。”
通常,制作粘附贴片需要在无尘室进行复杂的工艺过程。该团队使用衍射光栅薄膜简化了这个过程,而且成本低廉、速度快、简单易行。
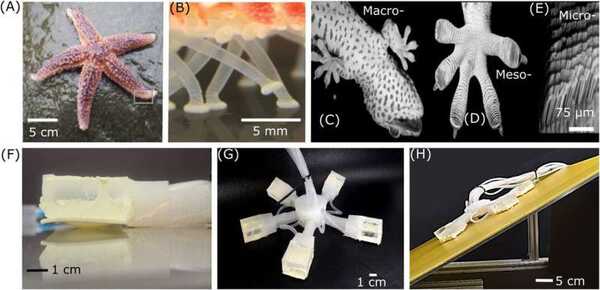
为了测试材料在同时可以爬行和游泳的物体上的性能,该团队开发了一款基于壁虎粘附的海星(GASS)爬行机器人。
在评估GASS爬行机器人在玻璃、亚克力和不锈钢表面上的性能时,他们发现粘附脚在湿润和干燥条件下都显著提高了运动能力。它能够在25度的坡面上爬行,并在51度的坡面上静态抓住不动。
论文的主要作者Sampada Acharya和Peter Roberts都致力于改善医疗实践,虽然他们的目标不同,但都认为这种材料是一种有希望的解决方案。Acharya的研究重点是优化从传染性环境中收集病原体(如细菌、病毒、真菌),以减少医院感染,并利用壁虎仿生微图案材料与自主机器人相结合。
Acharya解释道:“我希望看到医疗服务提供者采用与壁虎仿生智能材料相结合的机器人来收集和检测表面上的病原体。这将减少人为错误,降低医院感染率,减少运营成本,并使患者的生活更加便利。GASS爬行机器人在各种不同表面上的移动能力使我们离这个目标更近了一步。”
在机械工程系教授Carmel Majidi的实验室中,主要作者Peter Roberts一直致力于开发用于生物电位信号采集(心电图、肌电图、脑电图)的贴片。为了使这些贴片能够在皮肤上有效粘附,它们需要在存在毛发、汗水和其他污染颗粒的情况下粘附在皮肤上。
Roberts表示:“微图案结构的使用使得这种材料能够粘附在不同的表面上,并在皮肤上表现出良好的效果。”“粘附性能的提升是通过与自然壁虎粘附现象相似的接触分离效应来实现的。”
这项研究源于卡内基梅隆大学机械工程系副教授Victoria Webster-Wood教授的仿生机器人设计与实验课程的一个项目。
该团队希望未来能够改进基于壁虎粘附的材料和海星爬行机器人,使其能够在水中潜行、攀爬更陡峭的坡面,并达到更快的速度。